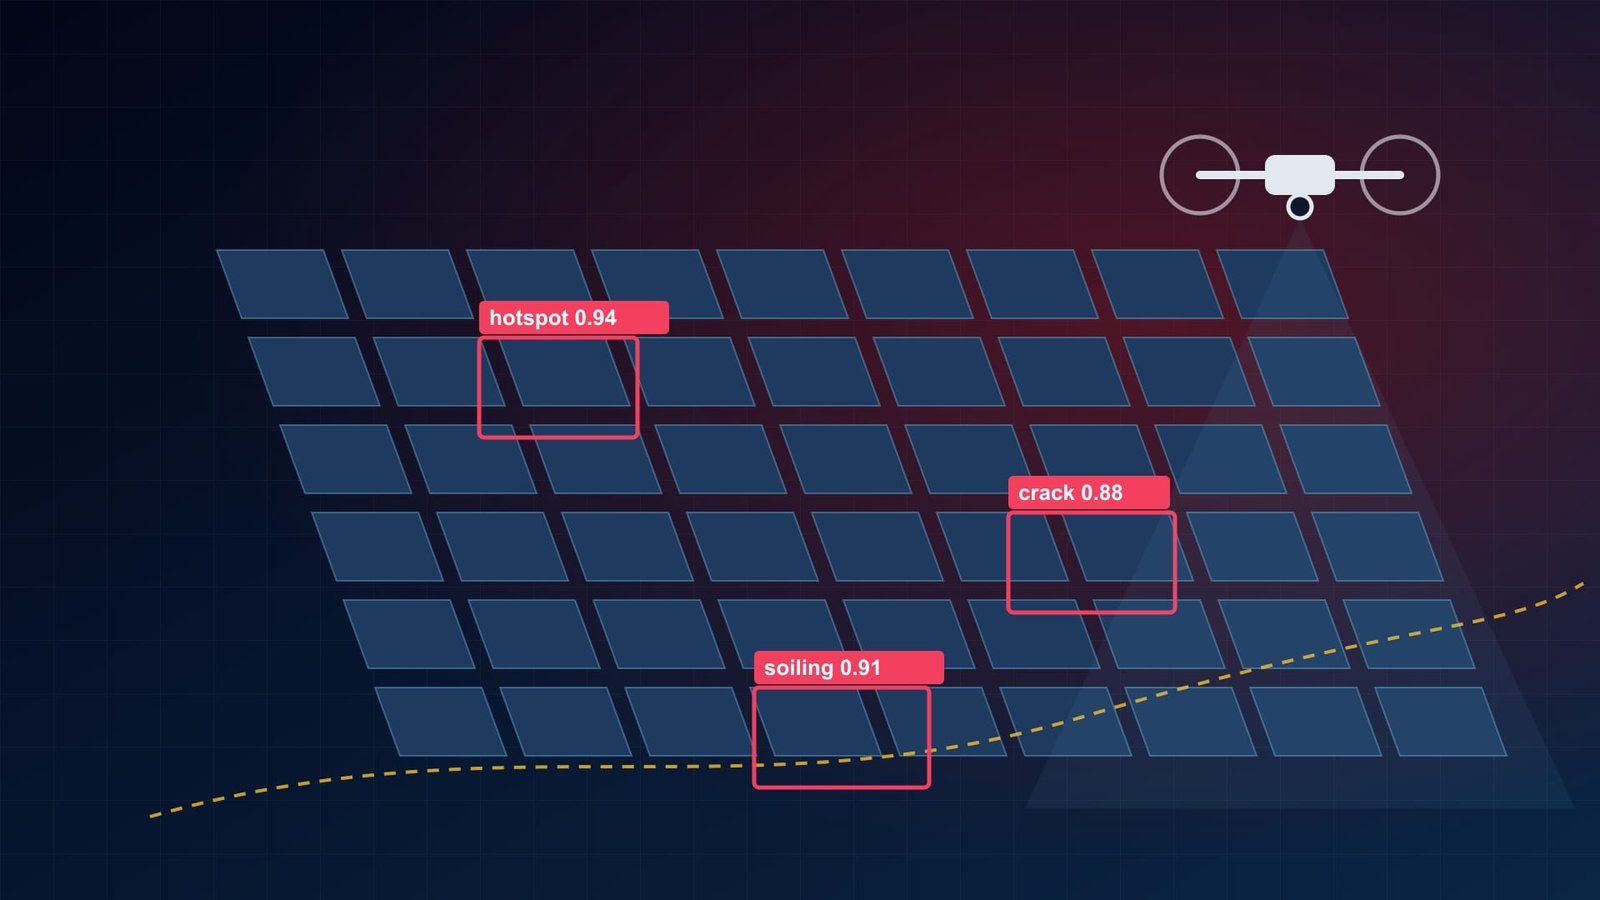
Datorseende för drönarinspektion
ML-pipeline som gör drönarfilm av energi- och industrianläggningar till geotaggade, inspektörsbekräftade defektfynd och utkast till inspektionsrapporter.
Senast uppdaterad 2026-11-19
Uppgifterna om kunden omfattas av sekretessavtal (NDA). Siffrorna är ungefärliga och avrundade.
- Kund
- Företag inom infrastrukturinspektion
- Bransch
- Energi & industriell infrastruktur
Projektöversikt
Ett företag inom infrastrukturinspektion flyger drönare över energi- och industrianläggningar och levererar tillståndsrapporter till anläggningsägarna. Företagets inspektörer gick för hand igenom timmar av film per plats för att hitta ett fåtal defekter. TekPiq byggde en pipeline för datorseende som tar in filmen och flygtelemetrin, detekterar och segmenterar troliga defekter, skickar dem till inspektörerna för bekräftelse och placerar bekräftade fynd på en karta och i anläggningsregistret.
De största utmaningarna
Stora mängder video och högupplösta stillbilder per plats, där mycket överlappar eller inte visar någon defekt alls
Defekter som är små, sällsynta och visuellt lika ofarliga detaljer som fläckar, skuggor och reflexer
Begränsat med märkt träningsdata i början, och inspektörer med lite tid att märka mer
Fynd som bara är användbara om de kan kopplas till ett specifikt objekt och en specifik plats, inte bara ett bildrutenummer
Ett krav på att inspektörerna, inte modellen, fattar det slutliga beslutet om varje rapporterad defekt
Att avgöra vilka arbetslaster som hör hemma på GPU:er i molnet och vilka som kunde köras närmare drönaren
Vårt angreppssätt
Vi började med att låsa ett utvärderingsset: en avskild samling märkta bildrutor, granskade av kundens inspektörer, mot vilken varje modellversion poängsätts för precision och recall per defektklass. Inläsningen samlar video, stillbilder och flygtelemetri (GPS-position, höjd, kurs) i en enda batch per inspektion. Bildrutor väljs ut utifrån flyghastighet och höjd, och sedan tas nästan identiska bildrutor bort så att modellerna ser distinkta vyer av varje objekt. Detektorer ur YOLO-familjen och segmenteringsnätverk, tränade i PyTorch och exporterade till ONNX, flaggar och avgränsar kandidatdefekter. Detektionerna går till ett granskningsgränssnitt där inspektörerna bekräftar, avvisar eller korrigerar dem; de besluten matar en loop för aktiv inlärning som prioriterar de mest informativa bildrutorna inför nästa märkningsomgång. Bekräftade fynd geotaggas utifrån telemetrin, matchas mot objekt i anläggningsregistret och sammanställs till ett rapportutkast. Inferensen i produktion körs som batchjobb på GPU:er i molnet efter varje flygning; ONNX-exporten håller vägen öppen för driftsättning på edge i de fall där resultaten behövs på plats.
Teknik vi använde
Relaterade tjänster
Nyckelfunktioner
Batchinläsning av drönarvideo, stillbilder och flygtelemetri per inspektion
Urval av bildrutor och borttagning av nästan identiska bilder före inferens
Modeller för detektering och segmentering av defekter med konfidenströsklar per klass
Granskningsgränssnitt där inspektörerna bekräftar, avvisar eller korrigerar varje detektion
Loop för aktiv inlärning som gör granskarnas beslut till nya träningsetiketter
Geotaggning av bekräftade fynd på en karta och i kundens anläggningsregister
Utkast till inspektionsrapporter som genereras utifrån bekräftade fynd
Utvärderingsset där precision och recall följs upp per defektklass för varje modellrelease
Batchbearbetning på GPU:er i molnet, med ONNX-export som väg till inferens på edge
Affärsresultat
Inspektörerna granskar flaggade bildrutor i stället för att titta igenom hela filmen
Varje rapporterad defekt bekräftas av en inspektör innan den hamnar i en kundrapport
Fynden kommer geotaggade och kopplade till ett specifikt objekt, inte bara till en tidpunkt i en video
Varje modellrelease jämförs med den föregående på samma utvärderingsset, per defektklass, före driftsättning
Granskarnas beslut blir träningsdata, så att det märkta datasetet växer som en del av det vanliga inspektionsarbetet
Rapportskrivningen utgår från strukturerade fynd i stället för från skärmdumpar och anteckningar
Genomgripande effekt
Pipelinen förändrar vart inspektörernas tid går: från att leta efter defekter i filmen till att bedöma de kandidater som modellerna lyfter fram. Eftersom varje modellrelease poängsätts mot ett fast utvärderingsset och varje rapporterat fynd bekräftas av en människa kan kunden förklara för anläggningsägarna hur en defekt hittades och vem som godkände den.
Relaterade kundcase
Passersystem för bostadsområden
Passersystem för bostadsområden: native iOS- & Android-appar, egna entrékiosker med videosamtal, gästpass och en webbportal för förvaltare.
Läs kundcase
Mobilbanksplattform för FinTech
Mobilbank för iOS och Android med biometrisk inloggning, direktöverföringar och AI-insikter om utgifter – byggd av TekPiq-utvecklare i en partners team.
Läs kundcase