Visión artificial para la inspección de infraestructuras con drones
Pipeline de ML: del vídeo de drones sobre activos energéticos e industriales a defectos geoetiquetados, validados por inspectores, y borradores de informe.
Última actualización: 2026-11-19
Los datos del cliente son confidenciales (NDA). Las cifras son aproximadas y redondeadas.
- Cliente
- Empresa de inspección de infraestructuras
- Sector
- Energía e infraestructuras industriales
Resumen del proyecto
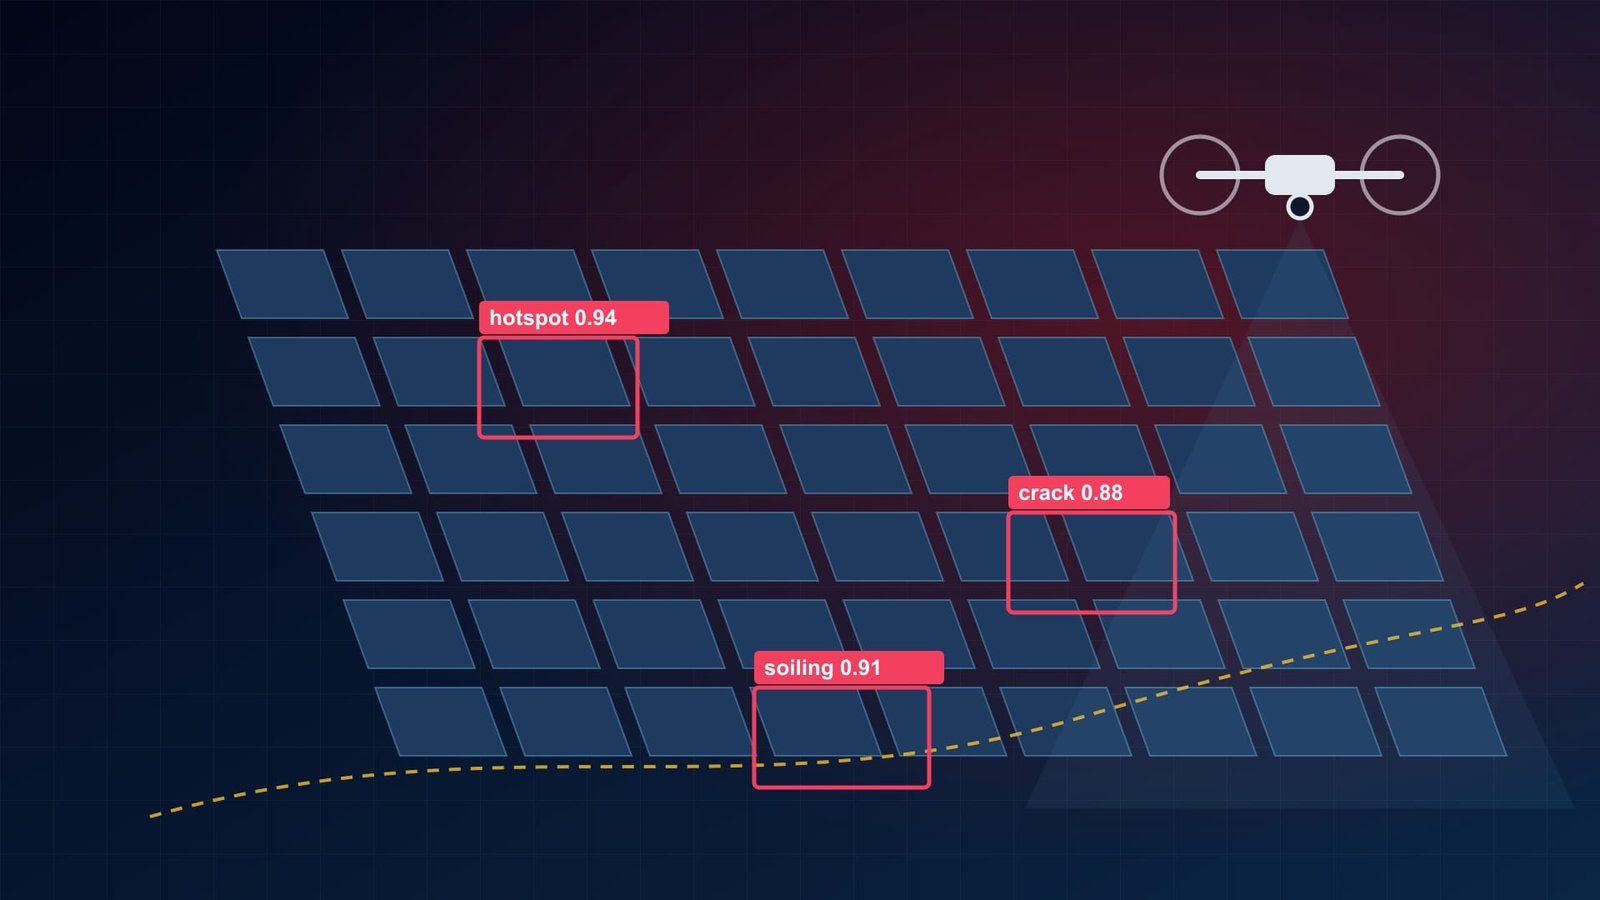
Una empresa de inspección de infraestructuras sobrevuela con drones activos energéticos e industriales y entrega informes de estado a sus propietarios. Sus inspectores revisaban a mano horas de grabación por emplazamiento para encontrar un puñado de defectos. TekPiq construyó un pipeline de visión artificial que ingiere las grabaciones y la telemetría de vuelo, detecta y segmenta los posibles defectos, los envía a los inspectores para que los confirmen y sitúa los hallazgos confirmados en un mapa y en el registro de activos.
Principales retos
Grandes lotes de vídeo e imágenes fijas de alta resolución por emplazamiento, buena parte de ellos solapados o sin ningún defecto
Defectos pequeños, poco frecuentes y visualmente parecidos a elementos inofensivos como manchas, sombras y reflejos
Pocos datos de entrenamiento etiquetados al principio, e inspectores con poco tiempo para etiquetar más
Hallazgos que solo son útiles si se pueden vincular a un activo y una ubicación concretos, no solo a un número de fotograma
El requisito de que sean los inspectores, y no el modelo, quienes tomen la decisión final sobre cada defecto notificado
Decidir qué cargas de trabajo van en GPU en la nube y cuáles podrían ejecutarse más cerca del dron
Nuestro enfoque
Empezamos por fijar un conjunto de evaluación: una colección reservada de fotogramas etiquetados, revisada por los inspectores del cliente, con la que se puntúa cada versión del modelo en precisión y recall por clase de defecto. La ingesta reúne vídeo, imágenes fijas y telemetría de vuelo (posición GPS, altitud, rumbo) en un único lote por inspección. Los fotogramas se muestrean según la velocidad y la altitud de vuelo y después se eliminan los casi duplicados, para que los modelos vean vistas distintas de cada activo. Detectores de la familia YOLO y redes de segmentación, entrenados en PyTorch y exportados a ONNX, señalan y delimitan los posibles defectos. Las detecciones llegan a una interfaz de revisión en la que los inspectores las confirman, rechazan o corrigen; esas decisiones alimentan un ciclo de aprendizaje activo que prioriza los fotogramas más informativos para la siguiente ronda de etiquetado. Los hallazgos confirmados se geoetiquetan a partir de la telemetría, se asocian a los activos del registro y se reúnen en un borrador de informe. En producción, la inferencia se ejecuta como trabajos por lotes en GPU en la nube después de cada vuelo; la exportación a ONNX deja abierta la vía de un despliegue en el edge para los casos en que se necesiten resultados in situ.
Tecnologías utilizadas
Servicios relacionados
Funcionalidades clave
Ingesta por lotes de vídeo de dron, imágenes fijas y telemetría de vuelo en cada inspección
Muestreo de fotogramas y eliminación de casi duplicados antes de la inferencia
Modelos de detección y segmentación de defectos con umbrales de confianza por clase
Interfaz de revisión en la que los inspectores confirman, rechazan o corrigen cada detección
Ciclo de aprendizaje activo que convierte las decisiones de los revisores en nuevas etiquetas de entrenamiento
Geoetiquetado de los hallazgos confirmados en un mapa y en el registro de activos del cliente
Generación de borradores de informes de inspección a partir de los hallazgos confirmados
Conjunto de evaluación con precisión y recall por clase de defecto en cada versión del modelo
Procesamiento por lotes en GPU en la nube, con la exportación a ONNX como vía hacia la inferencia en el edge
Resultados de negocio
Los inspectores revisan los fotogramas señalados en lugar de ver las grabaciones completas
Cada defecto notificado lo confirma un inspector antes de que llegue a un informe para el cliente
Los hallazgos llegan geoetiquetados y vinculados a un activo concreto, no solo a una marca de tiempo en un vídeo
Antes de desplegarse, cada versión del modelo se compara con la anterior sobre el mismo conjunto de evaluación, por clase de defecto
Las decisiones de los revisores se convierten en datos de entrenamiento, así que el conjunto etiquetado crece como parte del trabajo de inspección habitual
La redacción de informes parte de hallazgos estructurados, no de capturas de pantalla y notas
Impacto transformador
El pipeline cambia en qué invierten su tiempo los inspectores: de buscar defectos en las grabaciones a valorar los candidatos que proponen los modelos. Como cada versión del modelo se puntúa sobre un conjunto de evaluación fijo y cada hallazgo notificado lo confirma una persona, el cliente puede explicar a los propietarios de los activos cómo se encontró un defecto y quién lo validó.
Casos de éxito relacionados
Control de accesos residencial
Control de accesos para urbanizaciones: apps nativas iOS y Android, quioscos de acceso propios con videollamada, pases de invitado y un portal web de gestión.
Leer caso de éxito
Plataforma de banca móvil FinTech
Banca móvil iOS y Android con acceso biométrico, transferencias al instante y análisis de gastos con IA, por ingenieros de TekPiq en un equipo partner.
Leer caso de éxito