Computer Vision für Drohneninspektionen
ML-Pipeline macht aus Drohnenaufnahmen von Energie- und Industrieanlagen georeferenzierte, von Inspektoren bestätigte Mängelbefunde und Berichtsentwürfe.
Zuletzt aktualisiert: 2026-11-19
Kundendetails sind per NDA vertraulich. Die Zahlen sind ungefähre, gerundete Werte.
- Kunde
- Unternehmen für Infrastrukturinspektionen
- Branche
- Energie & industrielle Infrastruktur
Projektüberblick
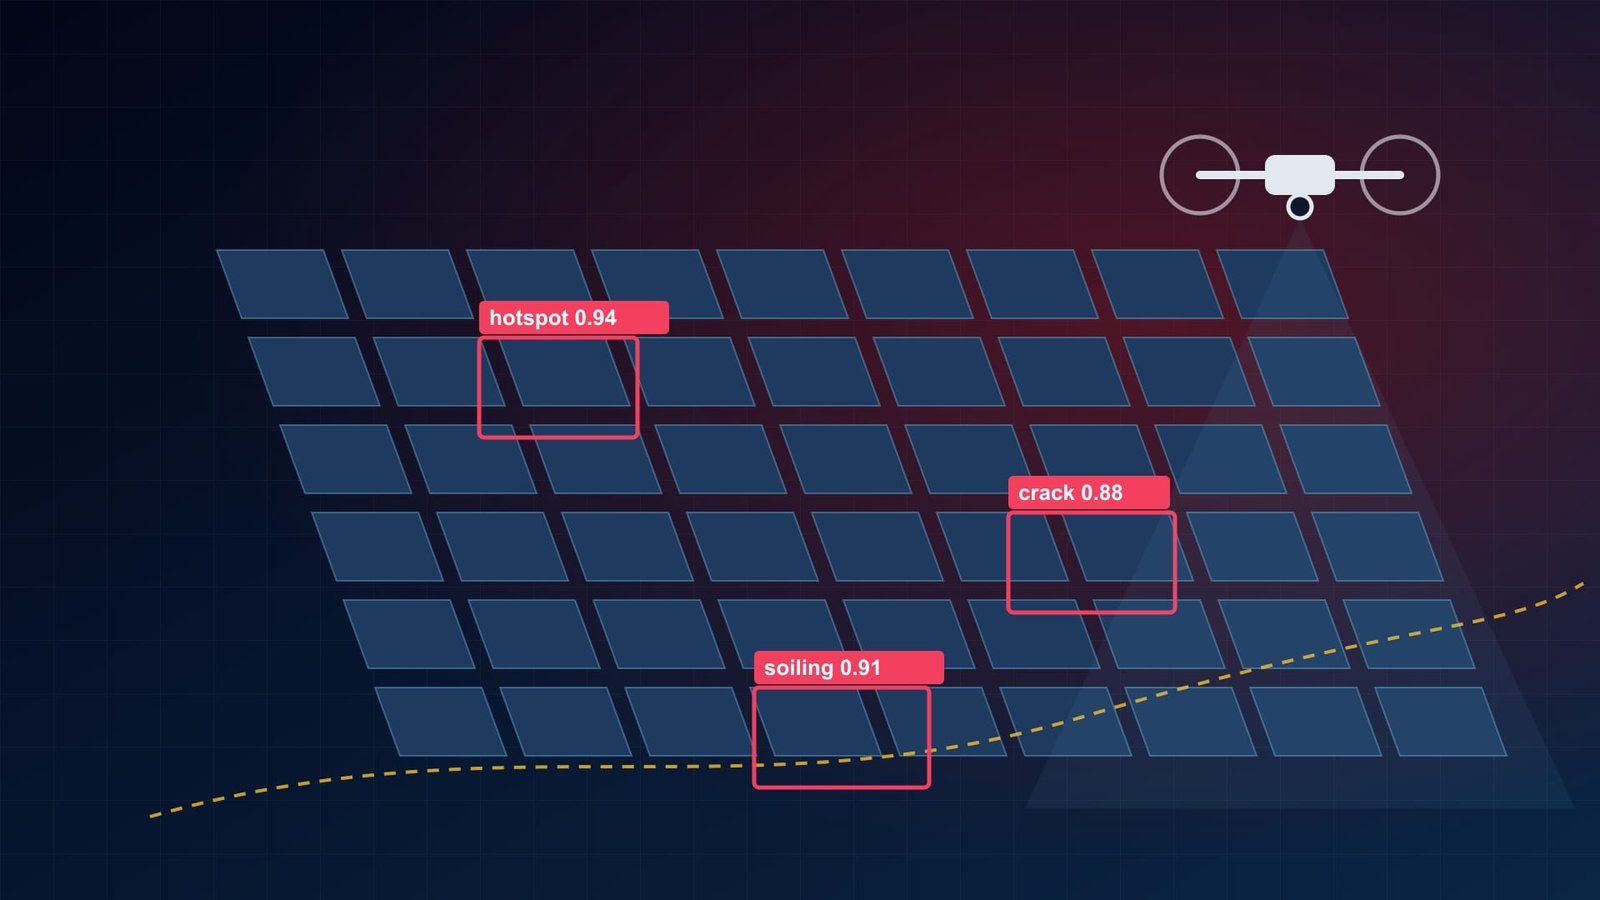
Ein Unternehmen für Infrastrukturinspektionen befliegt Energie- und Industrieanlagen mit Drohnen und liefert den Anlagenbetreibern Zustandsberichte. Seine Inspektoren sichteten pro Standort stundenlanges Bildmaterial von Hand, um eine kleine Zahl von Mängeln zu finden. TekPiq hat eine Computer-Vision-Pipeline gebaut, die die Aufnahmen und die Flugtelemetrie einliest, wahrscheinliche Mängel erkennt und segmentiert, sie den Inspektoren zur Bestätigung vorlegt und bestätigte Befunde auf einer Karte und im Anlagenregister verortet.
Zentrale Herausforderungen
Große Mengen an Videos und hochauflösenden Einzelbildern pro Standort – vieles davon überlappend oder ganz ohne Mangel
Mängel, die klein und selten sind und harmlosen Merkmalen wie Flecken, Schatten und Reflexionen ähneln
Anfangs wenige gelabelte Trainingsdaten – und Inspektoren mit wenig Zeit, weitere zu labeln
Befunde sind nur nützlich, wenn sie einer bestimmten Anlage und einem Ort zugeordnet sind, nicht nur einer Framenummer
Die Vorgabe, dass bei jedem gemeldeten Mangel die Inspektoren – nicht das Modell – die letzte Entscheidung treffen
Die Frage, welche Workloads auf Cloud-GPUs gehören und welche näher an der Drohne laufen könnten
Unser Ansatz
Am Anfang stand ein festes Evaluierungsset: eine zurückgehaltene Sammlung gelabelter Frames, von den Inspektoren des Kunden geprüft, an der jede Modellversion nach Precision und Recall pro Mängelklasse gemessen wird. Die Ingestion führt Videos, Einzelbilder und Flugtelemetrie (GPS-Position, Flughöhe, Kurs) zu einem Batch pro Inspektion zusammen. Frames werden abhängig von Fluggeschwindigkeit und Flughöhe gesampelt, anschließend werden Beinahe-Duplikate entfernt, sodass die Modelle unterschiedliche Ansichten jeder Anlage sehen. Detektoren der YOLO-Familie und Segmentierungsnetze, in PyTorch trainiert und nach ONNX exportiert, markieren und umranden mögliche Mängel. Die Detektionen landen in einer Prüfoberfläche, in der Inspektoren sie bestätigen, verwerfen oder korrigieren; diese Entscheidungen speisen eine Active-Learning-Schleife, die für die nächste Labeling-Runde die aussagekräftigsten Frames priorisiert. Bestätigte Befunde werden anhand der Telemetrie georeferenziert, den Anlagen im Register zugeordnet und zu einem Berichtsentwurf zusammengestellt. Die produktive Inferenz läuft nach jedem Flug als GPU-Batch-Job in der Cloud; der ONNX-Export hält den Weg zu einem Edge-Deployment offen, falls Ergebnisse vor Ort gebraucht werden.
Eingesetzte Technologien
Zugehörige Leistungen
Zentrale Funktionen
Batch-Ingestion von Drohnenvideos, Einzelbildern und Flugtelemetrie pro Inspektion
Frame-Sampling und Entfernung von Beinahe-Duplikaten vor der Inferenz
Modelle zur Mängeldetektion und -segmentierung mit Konfidenzschwellen pro Klasse
Prüfoberfläche, in der Inspektoren jede Detektion bestätigen, verwerfen oder korrigieren
Active-Learning-Schleife, die Prüfentscheidungen in neue Trainingslabels umwandelt
Georeferenzierung bestätigter Befunde auf einer Karte und im Anlagenregister des Kunden
Erstellung von Entwürfen für Inspektionsberichte aus bestätigten Befunden
Evaluierungsset mit Precision und Recall pro Mängelklasse für jedes Modell-Release
GPU-Batch-Verarbeitung in der Cloud, mit ONNX-Export als Weg zur Edge-Inferenz
Geschäftsergebnisse
Inspektoren prüfen markierte Frames, statt komplette Aufnahmen anzusehen
Jeder gemeldete Mangel wird von einem Inspektor bestätigt, bevor er in einen Kundenbericht gelangt
Befunde kommen georeferenziert und einer bestimmten Anlage zugeordnet an – nicht nur als Zeitstempel in einem Video
Jedes Modell-Release wird vor dem Deployment auf demselben Evaluierungsset pro Mängelklasse mit dem vorherigen verglichen
Prüfentscheidungen werden zu Trainingsdaten, sodass der gelabelte Datensatz im normalen Inspektionsbetrieb wächst
Berichtsentwürfe entstehen aus strukturierten Befunden statt aus Screenshots und Notizen
Transformative Wirkung
Die Pipeline verschiebt, wofür Inspektoren ihre Zeit aufwenden: weg von der Suche nach Mängeln im Bildmaterial, hin zur Bewertung der Kandidaten, die die Modelle vorschlagen. Weil jedes Modell-Release auf einem festen Evaluierungsset bewertet und jeder gemeldete Befund von einem Menschen bestätigt wird, kann der Kunde den Anlagenbetreibern erklären, wie ein Mangel gefunden wurde und wer ihn freigegeben hat.
Verwandte Fallstudien
Zutrittskontrollsystem für Wohnanlagen
Zutrittskontrolle für Wohnanlagen: native iOS- & Android-Apps, eigene Eingangskioske mit Videoanruf, Gästepässe und ein Webportal für die Verwaltung.
Fallstudie lesen
FinTech-Plattform für Mobile Banking
Mobile Banking für iOS & Android mit biometrischem Login, Sofortüberweisungen und KI-Ausgabenanalysen – umgesetzt von TekPiq-Entwicklern im Partnerteam.
Fallstudie lesen